6 de diciembre de 2017

IGN-CNIG

¡Bienvenidos de nuevo a objetivo geomática!

Antes de empezar con la entrada de esta semana, lo prometido es deuda... ¡tenemos novedades en el blog! 😊

Así que voy a contaros de que se tratan. Hace unas semanas publiqué una encuesta en twitter (@obj_geomatica, por si hay alguien nuevo o despistado por ahí) sobre qué contenidos os apetecía más ver en el blog. Los resultados fueron:

A la vista de estos resultados, de como está evolucionando el blog y de los comentarios vuestros que me llegan, vamos a modificar un poco el funcionamiento del blog.

En primer lugar, en cuanto a los conceptos básicos, parece que, para todos los que ya estamos en este mundillo se quedan un poco cortos, no obstante, como me parece fundamental que la sociedad (tanto los que nos dedicamos a esto) como los que no los conozcan vamos a hacer un intensivo en el mes de diciembre. De este modo, en diciembre abarcaremos los conceptos básicos indispensables.

Ahora viene una novedad que seguro que resulta interesante, si en el mes de Diciembre vamos a explicar conceptos básicos, a partir de Enero ya no será necesario, por lo que.. ¡Estrenaremos sección! A partir de Enero empezaremos a compartir tutoriales de SIG, teledetección, programación... ¿qué os parece? 😉

Por otro lado, otra pequeña novedad, a partir de ahora también incorporaremos noticias del mundo de la geomática: avances, novedades... que creo que puede resultar muy enriquecedor (si encontráis alguna noticia interesante no dudéis en enviármela).

Los trabajos de geomática (ganadores de la encuesta) se quedan (no podía ser de otra forma 😋), cada último domingo del mes habrá un nuevo trabajo del mundo de la geomática (recordar que si tenéis algún trabajo que queráis compartir podéis poneros en contacto conmigo).

Y hasta aquí las novedades del blog, espero que os parezca buena idea introducir estas pequeñas novedades. 

Y, ahora si, empezamos con el contenido de esta semana, que, aprovechando que estamos de novedades, toca una entrada especial, sobre el IGN-CNIG y la visita que realizamos el pasado día 23 los alumnos del máster en Ingeniería Geomática y Geoinformación.


El IGN, Instituto Geográfico Nacional, es el organismo encargado de coordinar, gestionar y llevar a cabo distintos proyectos en ámbitos como la observación del territorio, la cartografía, geodesia, geofísica, etc. en España.

El día 23 de Noviembre, los estudiantes de máster en ingeniería Geomática y Geoinformación de la Universidad Politécnica de Valencia, tuvimos la oportunidad de visitar el IGN-CNIG, así que aquí os dejo una pequeña explicación de lo que vimos.

En primer lugar, vimos la exposición que tienen actualmente, denominada "Ecúmene" (Os dejo aquí el enlace del catálogo de la exposición, merece la pena). Es esta exposición, se hace un repaso por toda la evolución de la forma que ha tenido el ser humano de ver y representar la Tierra.

La exposición parte de la visión de los griegos del mundo, que ya pensaban que la Tierra era redonda, y también es muy interesante ver las distintas medidas de Tierra que se propusieron y cómo se midieron cada una de ellas.

Posteriormente, durante la Edad Media, los mapas pasaron a incluir elementos religiosos y simbólicos, como es el caso del siguiente ejemplo.


Posteriormente, los mapas evolucionaron a una representación más realista de la realidad. Primero, únicamente se incluían aquellas tierras que se conocían y, posteriormente, se incluyeron las "zonas en blanco" ¿Que es esto? se trataba de zonas desconocidas, se presuponía que en aquellos lugares en blanco del mapa, existían tierras que aún no se conocían.Y es precisamente esta idea la que da nombre a la exposición: ecúmene: el mundo conocido por una determinada cultura.

Con las distintas expediciones y avances, el mapa se fue "completando". Es en este punto cuando nos encontramos con el siguiente mapa:


En la imagen anterior se muestra el primer mapa en el que aparece "América".

Tras esto, la exposición continúa con los distintos avances en la cartografía y en la forma de obtener las medidas terrestres (como el cronómetro marino).

El final de la exposición es la siguiente imagen: primera imagen de la Tierra desde el espacio.


Y, con esto, concluye la exposición. Muy recomendable para todos aquellos apasionados de la cartografía.

Tras esto, visitamos distintas salas del IGN-CNIG en las que pudimos ver cómo se trabaja en distintos ámbitos. Nos hablaron del SIOSE, PNOT, PNOA.. y pusimos ver cómo trabajan y qué retos se les presentan. ¿No habéis oído hablar de los conceptos anteriores? No os preocupéis, más adelante en el blog, ¡hablaremos de todos ellos!

Además, también se nos habló de la normativa INSPIRE y de cómo es la situación en España con respecto de esta normativa.

Hasta aquí la visita al IGN. Resultó muy interesante ver cómo se trabaja en los distintos ámbitos en los que nos estamos formando. Quiero agradecer el trato que recibimos durante toda la visita, y, espero que, alguno de nosotros esté en un futuro allí.

Tras esto, un visita exprés a Madrid fue el broche final a la visita.


----

Y hasta aquí la entrada de hoy, espero que os haya parecido interesante. Nos vemos muy pronto en el blog.

¡Disfrutad del puente!


19 de noviembre de 2017

Desarrollo de algoritmos usando datos GNSS

¡Bienvenidos una vez más a este rinconcito dedicado a la geomática!

En primer lugar deciros que he estado un poco ausente las últimas semanas (exámenes, trabajos y demás cosas con las que no os quiero aburrir) pero ya estoy aquí de nuevo con las pilas cargadas.

Este pequeño parón me ha permitido organizar algunos aspectos del blog, la semana que viene os contaré todas las novedades (no os lo perdáis 😉) y como la semana que viene (último domingo del mes) va a estar ocupada vamos a adelantar a hoy nuestra sección especial de #nuestros trabajos, así que, ahora si, ¡empezamos!

Esta vez vamos a presentar un trabajo realizado por Jorge Hernández Olcina, ingeniero en Geomática y Topografía y estudiante del máster en ingeniería Geomática y Geoinformación en la UPV. Os dejo con el interesante trabajo.

Título: Desarrollo de algoritmos usando datos GNSS
Autor: Jorge Hernández Olcina
Tutor: Ana Belén Anquela Julián
Tipo de trabajo: Trabajo fin de grado


Una de las tecnologías más utilizadas en la actualidad son los sistemas de navegación global por satélite (GNSS), tanto a nivel de usuario como a nivel profesional, ya que permiten desarrollar una gran cantidad de aplicaciones, como pueden ser sistemas de navegación y guiado, localización, cartografiado, gestión del territorio etc. Éstos son ejemplos que cada vez están más presentes en las vidas cotidianas de las personas, pues las infraestructuras globales creadas para el uso del GNSS permiten la aparición de multitud de explotaciones profesionales.

La motivación de este trabajo es profundizar en el funcionamiento del GNSS (dentro de muy poquito este contenido también aparecerá en el blog), además de comprender y adquirir los conocimientos básicos de cálculo que llevan integrados algunos dispositivos que usan esta tecnología.

En el presente trabajo se profundiza en la metodología de cálculo a partir de algoritmos matemáticos que permiten obtener las coordenadas de un dispositivo que incorpore la tecnología GNSS.

Datos de partida

Para ello se va a partir de una rutina de algoritmos existente, a partir de la cual se van a modificar dichos programas además de desarrollar nuevas rutinas de cálculo que se adapten a las necesidades deseadas.

Resumiendo, el trabajo consta de las siguientes partes:

- Modificar la estructura de algoritmos y scripts existentes con el fin de adaptarlos a los datos actuales. La rutina dada fue programada con objeto de cálculo de la posición de un receptor con efemérides transmitidas, en el año 2001. Actualmente los ficheros de observables y navegación han cambiado, por consiguiente, será necesario adaptar la rutina a los nuevos ficheros.

The GPS Easy Suite–Matlab code for the GPS newcomer, Kai Borre: [fuente: Artano]
The Easy Suite es una colección de scripts de Matlab que tienen como finalidad comprender  los aspectos básicos del sistema GPS. Vienen dados en dos colecciones:
  • GPS Easy Suite I (2003) (10 scripts): Permiten realizar operaciones básicas como calcula posición de los satélites con efemérides transmitidas, cambios de formato de fechas, cálculo de coordenadas a partir de pseudodistancias etc. En ellos se encuentra la rutina que se va a emplear en el presente trabajo:
  • “easy3.m”. Cálculo de la posición del receptor mediante posicionamiento absoluto con código (SPP - standard point positioning).
- Generar nuevos scripts y algoritmos que realicen el mismo procedimiento de cálculo que la rutina dada solo que en este caso, los datos de partida son efemérides precisas.
  • En este trabajo uno de los objetivos es obtener las coordenadas de los satélites cada 30 segundos. Debido a que los ficheros de efemérides precisas solo facilitan las posiciones de los satélites cada 15 minutos, es preciso realizar una interpolación entre épocas para poder obtener la posición de los mismos cada 30 segundos. Para ello, la mejor forma es aplicando el polinomio de Lagrange, el cual nos dará una solución muy aproximada de la órbita del satélite, donde la incógnita del polinomio será la variable tiempo, la cual se podrá sustituir para obtener la posición del satélite en el momento deseado.
          Por tanto, asumimos valores funcionales (tj) que definen las épocas:
          tj,j=0,1,…,n  Entonces:

Es la definición de las funciones de correspondencia base (l_j (t)) de grado “n” relacionado con una época “t” arbitraria.
El valor funcional interpolado en la época “t” sigue el sumatorio:


Ésta es la definición matemática del polinomio. En la siguiente figura se puede apreciar un ejemplo del comportamiento del polinomio. En las partes extremas el polinomio aparece sesgado, pero en la parte central el polinomio se aproxima bastante a la función dada. También se puede observar que el polinomio siempre coincide en los puntos utilizados para la definición  del mismo f(tj).

Con todo esto, se va a generar un código que calcule la posición de un receptor con ambas soluciones (efemérides transmitidas y precisas), y que, a su vez, calcule la posición de los satélites que intervienen en la observación.

Metodología y resultados

Este apartado se va a dividir en dos grandes bloques:

1. Desarrollo de la interpolación de Lagrange: Se desarrollan tres scripts con el fin de  conseguir los resultados deseados, al final, se consiguió generar una función que calculara la interpolación para los satélites en una época determinada.

La función queda adaptada de forma que cada vez que se llama a ésta, devolverá solo la interpolación de ese satélite en la época indicada. Queda, por tanto, definida como:

function [pos_int] = Inter_Lgrge_Easy3(satelite,t_GPS,coorsat,tmp)

Donde las variables de entrada son:
  • satelite: Es el número del satélite a interpolar.
  • t_GPS: Es el tiempo de emisión de la señal por el satélite, es decir, la época en la que se desea obtener la posición del satélite. 
  • coorsat: Matriz de coordenadas del satélite. Está compuesta por las coordenadas del satélite del cual se desea obtener la interpolación, que se almacenan fila por fila por cada una de las épocas. Proceden del archivo “MatrizCoorSat2.txt”.
  • mp: Matriz de las épocas de interpolación. Proceden del archivo “Epocas2.txt”.
Devuelve:
  • pos_int: Vector columna con las coordenadas del satélite interpolado en la época definida.
Con esta función se podrá obtener la posición de cada uno de los satélites dependiendo de la observación dada en el fichero de observables, en la época de salida de la señal del satélite.

2. Modificación de la rutina de “easy3”: Se va a explicar cómo se han modificado los distintos scripts que forman parte de la rutina para que funcionen con ficheros RINEX de la actualidad. También se ha modificado el programa para que calcule las coordenadas de una estación en distintas épocas y en distinto periodo de tiempo al programado inicialmente por Kai Borre, con ambas soluciones (efemérides transmitidas y precisas, estas últimas necesitan de la interpolación).

Se va a modificar toda la rutina, tanto el programa principal como las funciones asociadas al mismo, con el fin de poder calcular las coordenadas del receptor con las dos soluciones en un intervalo de observación de 2 horas, con observables cada 30 segundos, un total de 240 épocas.

El procedimiento de cálculo es el mismo en ambas soluciones, tanto en efemérides transmitidas como en efemérides precisas, cuya única diferencia es la obtención de la posición de los satélites, la cual se ha explicado en apartados anteriores. El proceso es el siguiente.
  1. Preparación de los datos: Se preparan los datos necesarios para el cálculo. Para ello se emplean las funciones mencionadas en el apartado anterior.
  2. Una vez preparados los datos éstos entran en la función que realiza el cálculo, “recpo_lsa.m” para efemérides transmitidas y “recpo_efp.m” para efemérides transmitidas. Como la obtención de la posición de los satélites ya se ha explicado, se va a generalizar el cálculo que realizan estas dos funciones, pues es el mismo procedimiento.
  3. La forma de cálculo es simple, por cada época de observación se va a generar un sistema de ecuaciones que tenga como incógnitas las coordenadas de la estación y el estado del reloj. En cada una de las épocas aparece un número aleatorio de satélites observados, los cuales van a generar las ecuaciones del sistema, es decir, por cada satélite se añadirá una ecuación nueva.El sistema de ecuaciones se resolverá siguiendo un ajuste pos mínimos cuadrados, el cual devuelve una posición aproximada del receptor y el estado del reloj del mismo. Para la obtención de la matriz de coeficientes (matriz A) se necesitan los valores de la posición del satélite, el observable de la pseudodistancia y una posición previa del receptor. Lo mismo se necesita para obtener el vector de observables (vector K), solo que en este caso se añadirán las correcciones del error troposférico e ionosférico.Como se ha comentado, es necesario disponer de una posición previa del receptor, pero como al principio ésta se desconoce el procedimiento seguido es simple: Se calcula una primera iteración donde se parte que la posición del receptor es 0, y se calculan unas coordenadas previas, las cuales tendrán mucho error. Las nuevas coordenadas se almacenan en el vector de posición, y se vuelve a iterar realizan el mismo cálculo pero en este caso se empleará la nueva posición obtenida. Este proceso se repite tantas veces hasta que el error se reduce, es decir, se itera el proceso hasta obtener unas matrices estables y por tanto una posición del receptor buena. En la rutina de esay3 se itera hasta seis veces, pues son suficientes para obtener una posición buena.
  4.  Con todas las posiciones obtenidas por cada época observada (concretamente 240 posiciones calculadas), se realiza una media aritmética de todas ellas obteniendo unas coordenadas promediadas de la estación.
  5. Las coordenadas obtenidas se encuentran el sistema de coordenadas ECEF. Para una mejor comparación con la solución oficial, se ha realizado una transformación de las mismas a coordenadas geográficas y posteriormente a coordenadas UTM
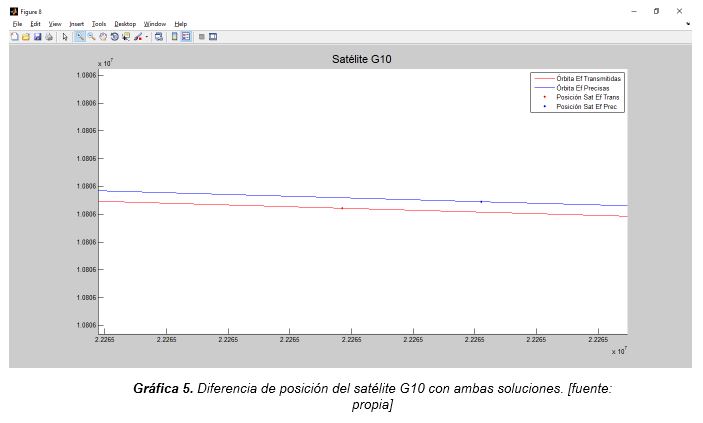
  6. El programa no solo calcula la posición del receptor, sino que inicialmente ya venía programado un ploteo de la variación de las coordenadas en las distintas épocas de cálculo. Además se ha añadido un ploteo de las órbitas de los satélites y el cálculo de la diferencia que se produce entre ambas soluciones, en las épocas de trabajo, con el fin de poder ver la diferencia entre calcular las coordenadas de los satélites de una forma o de otra.
Coordenadas

Posición de los satélites

Conclusiones

Con todo ello, se puede concluir que:

- Para la interpolación de Lagrange es necesario el uso de algoritmos y scripts de programación, ya que la complejidad del cálculo solo permite realizarlo por medio de la computación.

- La diferencia de cálculo de la posición de los satélites con ambas soluciones es de unos metros, por tanto, se puede concluir que ambas metodologías de cálculo son correctas, pues respetan el margen de error que las instituciones indican.

- Las coordenadas del receptor obtenidas, con ambas soluciones, se han mejorado con la aplicación de esta metodología, con respecto al cálculo que realizan algunos dispositivos a partir de la pseudodistancia, además destacar la mejora de unos 30-40 cm que las efemérides precisas generan con respecto a las efemérides transmitidas.

                                                                           ------

¿Que os ha parecido el trabajo de esta semana? Si tenéis cualquier duda o algún trabajo que queráis compartir no dudes en ponerte en contacto conmigo.

Dentro de poco tendréis en el blog los enlaces a los trabajos completos que vamos compartiendo, por si queréis profundizar un poco más.

Y nos vemos el domingo que viene con una entrada especial y algunas novedades (¡espero que tengáis tantas ganas como yo de conocerlas!)

¡Hasta la próxima!


29 de octubre de 2017

Infraestructura de Datos Espaciales de Picanya

¡Bienvenidos y bienvenidas un domingo más al blog!

De nuevo estamos a último domingo de mes, ¿sabéis lo que significa no?

Hoy toca entrada especial, toca hablar de algún trabajo o proyecto realizado por compañeros del mundo de la geomática.

Esta sección se inauguró el mes pasado (os dejo aquí el enlace por si os lo perdisteis) y tuvo una magnífica acogida, muchas gracias por ello, así que, sin más, os dejo con el trabajo de este mes que viene de la mano de Carlos Bayarri, ingeniero en Geomática y Topografía y estudiante del máster en ingeniería Geomática y Geoinformación en la UPV.

Título: Infraestructura de Datos Espaciales de Picanya
Autor: Carlos Bayarri Cebrecos
Tutor: José Carlos Martínez Llario
Tipo de trabajo: Trabajo fin de grado


El objetivo del presente estudio se basa en la implantación de una infraestructura de datos espaciales del municipio de Picanya, bajo una utilización directa de herramientas de visualización, consulta y publicación de información mediante ciertos servicios cartográficos que cumplen los estándares definidos por la OGC (Open Geospatial Consortium). La información espacial, por una parte, se obtendrá de organismos públicos, y por otra, se construirá mediante herramientas de SIG (Sistemas de Información geográfica). El geoportal se formará mediante desarrollo web, utilizando HTML, CSS y JavaScript, además de XML y AJAX. Se construirá mediante software libre bajo los estándares definidos  y aceptados internacionalmente según la directiva INSPIRE para permitir la interoperabilidad a nivel técnico entre los sistemas de la IDE. Además, Se implementarán diversas funciones que enriquecerán esta herramienta de geoinformación.

Información espacial

Para construir los datos necesarios, primero se ha realizado algunas capas de puntos con información puntual acerca de locales, pequeñas empresas, entidades públicas, organismos sanitarios, etc., bajo un trabajo de campo con una toma de datos. A continuación, podemos ver un ejemplo con una capa en la que los puntos rojos simbolizan los comercios de Picanya: 


Luego hemos modificado la cartografía vectorial de fuentes externas, adaptándola a un marco lógico y depurado. No toda la información es válida, ni tampoco es válida la forma de presentación que conllevaba desde el origen. Se ha obtenido cartografía vectorial del Instituto Cartográfico Valenciano y de Catastro. Todo ello se ha realizado con el programa GvSig.

De este modo, el conjunto de información espacial es el siguiente:

Sanidad. Capa de puntos que representa las farmacias
Entidades públicas. Capa que representa los locales, edificios y corporaciones asociados al Estado
Restauración. Capa que contiene locales, bares y restaurantes.
Comercios. Capa que contiene los comercios locales, como por ejemplo mecánicos, quioscos, droguerías o tiendas de informática

Con los datos del ICV y Catastro, se han realizado varias capas, o conjuntos de capas: 

Hidrología. Grupo de capas que representa ríos, embalses, piscinas, estanques, etc.
Flora. Grupo de capas que representa cultivos, zonas arboladas, vegetación dispersa, parques, etc.
Abastecimientos. Grupo de capas que representa las líneas de alta tensión y las torres eléctricas.
Vías de comunicación. Grupo de capas que representa autopista, eje auxiliar, calles, carreteras asfaltadas y no asfaltadas, carreteras secundarias y puentes.
Parcelas y Subparcelas. Capas poligonales que reflejan las parcelas y Subparcelas de Catastro.
Orografía. Capa puntual que contiene las cotas de la zona.

Por último, se poseen diversos servicios WMS y WMTS para visualizar la cartografía disponible mediante estos métodos. En ellos se incluyen el mapa base del IGN, servicio ERVA, la Red Geodésica de 4º Orden, SIOSE, puntos de interés de la comunidad, mapas de sombras, saneamiento de aguas, catastro, etc. Respecto al WMTS, tendremos el PNOA (Plan Nacional de Ortofotografía aérea, dispone de ortofotografías aéreas digitales con resolución de 25 o 50 cm) y MDE (Modelo Digital de Elevaciones de paso de malla 25 metros).

Metadatos

Los metadatos se han realizado con el programa “CatMEdit”. En él, se han completado todos los campos requeridos para un buen metadato, tanto los referentes a la ISO19119 de servicios o a la ISO19115 de datos, como al perfil INSPIRE y el perfil NEM. 

El documento de metadatos se divide en dos grandes bloques: “SERVICE” y “CAPABILITIES”. En la primera, se debe de indicar todo lo referente al creador del metadato (empresa, organización o persona), el nombre y título del metadato y un resumen, además de otras características. En la segunda, se debe de indicar lo referente a los datos, las capas y sus estilos, la calidad del dato y su distribución.

Desarrollo del Geoportal

El Geoportal se divide en diferentes páginas web con diversas funcionalidades. Todas estas páginas web están interconectadas, de modo que se puede pasar de una a otra. La estructura es la siguiente: 


Index
Es la página principal. En ella visualizamos la portada, una sucesión de imágenes en un “slider” y una barra de enlaces a las diferentes páginas de la infraestructura.

Información
Esta página contiene información en forma de texto y video acerca del municipio y de la Infraestructura de Datos Espaciales.

Servicios
Los servicios que alberga la IDE son variados: visualización, descarga, análisis y consulta. Por lo que se dividen en WMS, WFS, WCS y CSW. Disponemos de una tabla con los servicios indicados y una breve descripción de cada uno. Y cada servicio posee todas las capas que se pueden visualizar, descargar, consultar y analizar. Al pulsar sobre la dirección, se abrirá una pestaña donde se realiza una petición “Get Capabilities”, con la cual recibimos los metadatos de dicha capa.

Descargas
En esta página predomina la importancia del servicio WFS, pues nos permitirá descargar las capas alojadas en el servidor. La información se ha distribuido en forma de tablas, en las que el encabezado definirá la capa, y el cuerpo contendrá una breve descripción, cuatro botones de descarga en diferentes formatos (ShapeFile, JSON, KML y CSV) y un mapa donde se puede visualizar la capa con su respectivo estilo.


Visor
El visor es la página más importante, pues podemos visualizar la información espacial, todas las capas que estén alojadas en el servidor, con sus estilos y sus metadatos. Se ha desarrollado gracias a las librerías de Openlayers y ExtJs. En resumen, los componentes más importantes del visor de dividen en: mapa, árbol de capas y pie. En el primero se visualiza toda la cartografía y, además de la información espacial, tenemos un gran número de herramientas interactivas. El segundo es un panel con los títulos, overview, las capas disponibles y la leyenda. En el pie, podemos ver las coordenadas del puntero tanto en geográficas WGS84 como en ETRS89 UTM Zona 30N. 


Herramientas

Por una parte, tenemos herramientas por defecto Algunas de ellas son:

Zoom +/-
Permite aumentar o disminuir el zoom.
Norte
Permite nortear el mapa.
Zoom a la extensión
 Permite cambiar la vista a otra fija
Slider
Es un deslizador que permite cambiar el zoom
Escala
Indica a qué escala se visualiza
Pantalla completa
Permite visualizar el mapa en pantalla completa

Por otra parte, se ha realizado algunas funciones que harán una experiencia más cómoda al usuario. De este modo, tenemos estas dos herramientas:

• Control de posición del ratón. Se han creado dos controles de este tipo, para WGS84 y ETRS89. En ambos se especifica la proyección: “EPSG: 4326” y “EPSG: 25830” respectivamente. Para la segunda, utilizaremos la librería “proj4”.

• Capas base. Consiste en una barra vertical en la que aparecerán tres cuadrados, cada uno con la imagen de un mapa, y con los que cambiaremos la capa base.

• Menú contextual. Esta herramienta se activa al hacer clic derecho sobre el mapa, desplegándonos un menú donde podemos encontrar otras herramientas

• Geoposicionamiento. Desarrollada con JQuery y Openlayers, esta herramienta nos ofrece la posibilidad de averiguar dónde está el usuario en todo momento. Utiliza la misma proyección que el mapa y sitúa un punto con un área (simbolizando el margen de error) donde está el usuario

• Medición. Esta herramienta nos permite medir sobre el mapa en la proyección en la que nos encontramos, y con tres opciones: nada, distancia o área.

• Leyenda. Se ha diseñado en un panel de ExtJs, de forma que se indica la imagen obtenida tras una petición “GetLegendGraphic” al servicio WMS de cada capa

• Obtención de información. Consiste en la petición “GetFeatureInfo” al servicio WMS. La respuesta es un JSON el cual editaremos. Al tener activada una capa, clicamos sobre el mapa en el punto que queremos averiguar su información, e inmediatamente nos saldrá una ventana donde podremos comprobar toda la información referente a ese punto de esa capa. Además, en cada punto que cliquemos podremos ver una vista de ese lugar gracias a la API de Google Street View.

• Obtención del documento de capacidades. Esta herramienta da pleno acceso a los metadatos sin tener que salir del visor, pues realiza una petición “GetCapabilities” para la obtención del documento de capacidades.

------

Y hasta aquí la entrada de este domingo, ¿Qué os ha parecido? Un trabajo muy interesante que puede facilitar mucho el acceso a la cartografía en los municipios, tanto para los ciudadanos como para los gobernantes.

Si tenéis cualquier duda, o tenéis un trabajo que queráis compartir, no dudéis en poneros en contacto conmigo.

¡Hasta la próxima entrada!